การใช้งานช่องสัญญาณ
หลายเครื่องใช้สายเส้นเดียวกัน — จะแบ่งกันใช้ยังไงไม่ให้ข้อมูลชนกัน? บทนี้มีสองแนวคิดใหญ่ คือ จองล่วงหน้า (FDMA/TDMA) กับ ใครมีข้อมูลก็ส่งเลย แล้วค่อยแก้ตอนชน (ALOHA, CSMA, CSMA/CD)
บทนี้ออก 2 ข้อ และทั้งสองข้อเป็น "จำสูตร + แทนค่า" ล้วน ๆ ไม่มีอะไรลึกลับ:
- Q12 — Binary Exponential Backoff & ALOHA · ถามว่ารอบที่ k สุ่มค่า c จากช่วงไหน และทรูพุตสูงสุดของ ALOHA แต่ละแบบเป็นเท่าไร ที่ G เท่าไร
- Q13 — CSMA/CD Collision Window · ถามว่าทำไมเฟรมต้องยาวอย่างน้อย 2τ ถึงจะตรวจจับการชนได้ (ที่มาของ minimum frame size)
ภาพรวม — ทำไมต้องมีกติกาเข้าใช้ช่องสัญญาณ
แบนด์วิดท์มีจำกัด ไม่ว่าจะเป็นสื่อแบบมีสายหรือไร้สาย แต่ผู้ใช้มีจำนวนมาก และแต่ละคนใช้งานไม่เท่ากัน — บางช่วงเวลาผู้ใช้คนหนึ่งอยากโอนไฟล์ใหญ่ ๆ บางช่วงเวลาก็ไม่ส่งอะไรเลย บางคนส่งทีละนิดแต่ส่งบ่อยมาก
การมัลติเพล็กซ์ช่วยให้ใช้ทรัพยากรที่มีจำกัดร่วมกันได้อย่างมีประสิทธิภาพ แต่การใช้ร่วมกันก็ทำให้ต้องมี "การควบคุม" เพื่อป้องกันความเสียหายของข้อมูลจากการที่หลายคนเข้าใช้พร้อมกัน วิธีควบคุมแบ่งเป็นสองสายใหญ่:
① Deterministic Access (13.1)
จองล่วงหน้า — แบ่งทรัพยากรออกเป็นส่วนย่อยแล้วยกให้ผู้ใช้แต่ละคนเป็นเจ้าของ
แบ่งตามความถี่ → FDM / FDMA
แบ่งตามเวลา → TDM / TDMA
ชนไม่ได้เลย แต่ช่องว่างถูกทิ้งเปล่า
② Random Access (13.2)
ใครมีข้อมูลก็ร้องขอเลย ไม่ต้องจองล่วงหน้า
เหมาะกับข้อความขนาดเล็กที่ส่ง ๆ หยุด ๆ
ได้แก่ Pure ALOHA, Slotted ALOHA, CSMA, CSMA/CD
ใช้ช่องได้เต็มเมื่อมีคนเดียว แต่ชนกันได้
ทุกโพรโตคอลใน 13.2 คือความพยายาม "ลดช่วงเวลาที่เสี่ยงจะชน" ทีละขั้น — Pure ALOHA เสี่ยง 2T → Slotted ALOHA บังคับให้เริ่มที่ขอบสล็อต เหลือ T → CSMA ฟังก่อนส่ง เหลือแค่ช่วง propagation delay → CSMA/CD ฟังระหว่างส่งด้วย ทำให้หยุดกลางคันได้ ไม่ต้องส่งเฟรมเสียจนจบ ทรูพุตจึงไล่จาก 0.184 → 0.368 → เกือบ 1
13.1Deterministic Access Methods
การจัดสรรทรัพยากรแบบ Deterministic Access คือผู้ใช้จองช่องสัญญาณล่วงหน้า เพื่อให้เกิดการใช้ทรัพยากรร่วมกัน ทำได้โดยการแบ่งช่องสัญญาณออกเป็นส่วนย่อย
- แบ่งในเชิงความถี่ → Frequency Division Multiplexing (FDM) → เมื่อใช้เป็นวิธีเข้าถึงของผู้ใช้หลายคน เรียกว่า FDMA
- แบ่งในเชิงเวลา → Time Division Multiplexing (TDM) → TDMA
13.1.1Frequency Division Multiple Access (FDMA)
FDMA ถือเป็นวิธีที่ง่ายที่สุดในการใช้ทรัพยากรร่วมกัน — ผู้ใช้แต่ละคนได้รับการจัดสรรช่องความถี่ที่ต่างกัน และต้องกำหนดให้มี Guard band ระหว่างช่องความถี่ของแต่ละผู้ใช้ เพื่อลดผลของครอสทอล์ก (crosstalk) ที่อาจเกิดขึ้น ฝั่งผู้ใช้ดึงข้อมูลของตัวเองออกมาได้ด้วย bandpass filter ตัวเดียว
ข้อดีของ FDMA
- ไม่ต้องมีอุปกรณ์ควบคุมกลาง (coordinator)
- รองรับการทำงานในระบบแอนะล็อกได้
- พัฒนาง่าย ผู้ใช้ใช้เพียง bandpass filter เพื่อแยกสัญญาณที่ต้องการ
ข้อเสียของ FDMA
- ใช้ช่องสัญญาณอย่างไม่มีประสิทธิภาพ — ถ้าช่องไหนไม่มีการใช้งาน ช่องนั้นจะถูกทิ้งไป ไม่ได้ถูกนำมาเพิ่มความจุให้ระบบ
- จำเป็นต้องมี Guard band ทำให้สูญเสียแบนด์วิดท์บางส่วน
13.1.2Time Division Multiple Access (TDMA)
ใน TDMA ผู้ใช้ ใช้ช่องสัญญาณทั้งหมด (แบนด์วิดท์เต็ม) แต่ใช้ได้เฉพาะในช่วงเวลาหนึ่ง โดยแต่ละช่วงเวลาถูกแบ่งเท่า ๆ กัน เรียกว่า สล็อต (slot) ข้อมูลของผู้ใช้จะถูกใส่เข้าไปในสล็อตเพื่อรวมกันเป็นเฟรมต่อไป และผู้ใช้คนหนึ่งสามารถใช้หลายสล็อตพร้อมกันได้ เพื่อให้ได้บิตเรทที่สูงขึ้น
ข้อดีของ TDMA
- ปรับบิตเรทได้ โดยใช้หลายช่องสัญญาณ (หลายสล็อต) พร้อมกัน เพื่อให้มีอัตราการส่งที่เร็วขึ้น
- ใช้แบนด์วิดท์ได้อย่างมีประสิทธิภาพ เพราะไม่จำเป็นต้องมี Guard band ระหว่างช่องสัญญาณ
ข้อเสียของ TDMA
- ต้องทำซิงโครไนเซชัน (synchronization) เพื่อป้องกันการชนของสัญญาณ — ถ้านาฬิกาเพี้ยน สล็อตจะเหลื่อมกันแล้วชนทันที
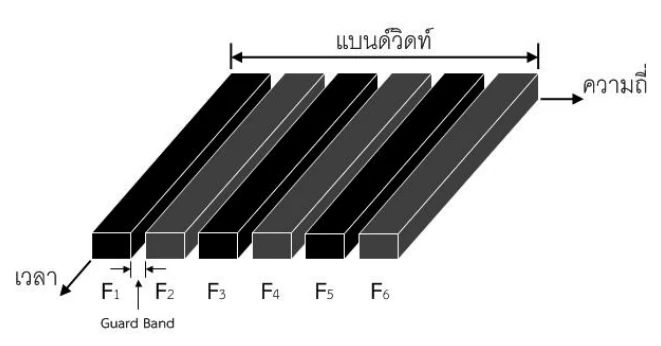
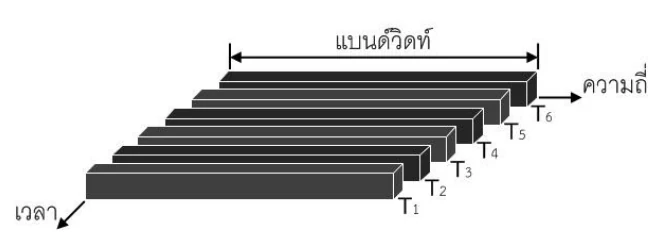
อย่าสลับ "ข้อเสียหลัก" ของสองตัวนี้ — FDMA เสีย Guard band (เสียแบนด์วิดท์) และช่องที่ไม่ได้ใช้ก็ถูกทิ้งเปล่า ส่วน TDMA ไม่ต้องมี Guard band แต่ต้อง synchronize ข้อสอบชอบเอาสองข้อนี้มาสลับกันแล้วให้ตอบว่าถูกหรือผิด
13.2การเข้าใช้ช่องสัญญาณแบบสุ่ม (Random Access Methods)
การเข้าใช้ช่องสัญญาณแบบสุ่มทำให้การส่งข้อความขนาดเล็กมีประสิทธิภาพมากขึ้น — ผู้ใช้ร้องขอช่องสัญญาณเมื่อมีข้อมูลที่ต้องการส่ง ไม่จำเป็นต้องจองการใช้ล่วงหน้า
แต่วิธีนี้ก็มีปัญหาที่ตามมาคือ การชนกัน (collision) เพราะมีมากกว่าหนึ่งเครื่องเข้าใช้ช่องสัญญาณ ณ เวลาพร้อมกัน ทำให้ต้องส่งข้อมูลใหม่อีกครั้ง วิธีที่นิยมใช้มี 4 แบบ:
| วิธี | ฟังสายก่อนส่งไหม | ฟังระหว่างส่งไหม | ช่วงเสี่ยงจะชน | ทรูพุตสูงสุด |
|---|---|---|---|---|
| Pure ALOHA | ไม่ฟัง | ไม่ | 2Tp | 0.184 ที่ G = 0.5 |
| Slotted ALOHA | ไม่ฟัง (แต่ต้องรอขอบสล็อต) | ไม่ | Tp | 0.368 ที่ G = 1 |
| CSMA | ฟัง (carrier sense) | ไม่ | ≈ τ (propagation delay) | สูงกว่า ALOHA มาก (สมการ 13.6–13.9) |
| CSMA/CD | ฟัง | ฟัง (collision detection) | ≈ τ แต่ตัดจบได้เร็ว | สูงที่สุดในกลุ่มนี้ (สมการ 13.10–13.11) |
สรุปภาพรวมของ 13.2 — อ่านจากบนลงล่างคือลำดับวิวัฒนาการของโพรโตคอล
13.2.1การประมาณประสิทธิภาพของเน็ตเวิร์ก
ก่อนจะดูโพรโตคอลแต่ละตัว ต้องรู้ก่อนว่า "ประสิทธิภาพ" ที่จะเอามาเทียบกันคืออะไร ค่าที่ได้รับความสนใจมี 2 ตัว:
- เวลาหน่วงเฉลี่ยของแพ็กเก็ต (average packet delay) ของการเข้าใช้ช่องสัญญาณ
- ทรูพุต (throughput)
ประสิทธิภาพของเน็ตเวิร์กขึ้นอยู่กับปฏิสัมพันธ์ของตัวแปรสองตัว คือ ทราฟฟิกที่เข้ามายังระบบ (traffic load) และ ทรัพยากรของเน็ตเวิร์ก (network resource) เช่น ขนาดของบัฟเฟอร์ หรือความเร็วในการประมวลผล
โมเดลแถวคอย (Queueing model)
วิธีที่นิยมใช้ประเมินทรูพุตคือ โมเดลแถวคอยแบบหน่วยบริการช่องเดียว (single queue model) ตามรูปที่ 13.3 ด้านล่าง — หมายถึงมีบัฟเฟอร์เก็บแพ็กเก็ตเพียงแถวเดียว เพื่อเก็บแพ็กเก็ตที่รอการประมวลผล โดยแพ็กเก็ตมีขนาด Lp
จำนวนแพ็กเก็ตในบัฟเฟอร์ขึ้นอยู่กับจำนวนสเตชันที่ต่ออยู่บนช่องสัญญาณ — สเตชันยิ่งมาก อัตราการเข้ามาของแพ็กเก็ต (packet arrival rate) ยิ่งสูง ส่วนแพ็กเก็ตที่ส่งเข้ามาจะส่งสำเร็จหรือไม่ ขึ้นอยู่กับวิธีการใช้ช่องสัญญาณที่เลือกใช้ (ซึ่งก็คือหัวข้อ 13.2.2–13.2.5 ทั้งหมด)
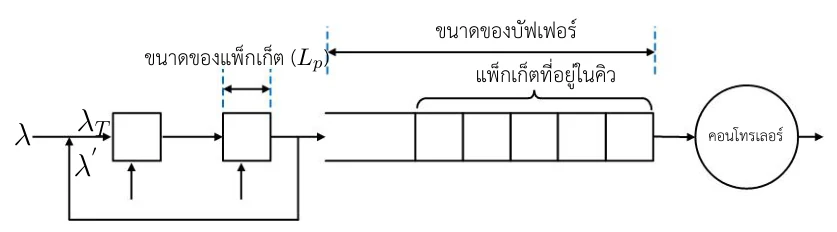
λ′ ที่วนย้อนกลับมาจากด้านขวา — นั่นคือแพ็กเก็ตที่ชนแล้วต้องส่งซ้ำ มันถูกบวกเข้ากับ λ กลายเป็น λT ที่ยิงลงช่องสัญญาณจริง นี่คือรูปภาพของสมการ 13.2 กับ 13.3 ทั้งคู่)โมเดล "แถวคอยแถวเดียว + หน่วยบริการหนึ่งตัว + แพ็กเก็ตขาเข้าแบบ Poisson" ที่หนังสือเรียกว่า single queue model นี้ ในตำรา queueing theory ทั่วไปจะรู้จักกันในชื่อ M/M/1 (M ตัวแรก = Markovian arrivals แบบ Poisson, M ตัวที่สอง = เวลาบริการแบบ exponential, 1 = มีหน่วยบริการตัวเดียว) — หนังสือเล่มนี้ไม่ได้ใช้ชื่อนี้ตรง ๆ แต่ถ้าเจอชื่อ M/M/1 ในข้อสอบหรือสไลด์ ให้เข้าใจว่าคือรูปที่ 13.3 ตัวเดียวกัน
Poisson Statistics
การกำหนดให้แพ็กเก็ตขาเข้าเป็น Poisson Statistics ถือเป็นวิธีที่นิยมเพื่อศึกษาทรูพุต โดยอยู่บนสมมุติฐานว่าแพ็กเก็ตแต่ละแพ็กเก็ตที่ได้รับไม่มีความสัมพันธ์ต่อกัน แต่มีการกระจายแบบ Poisson distribution ความน่าจะเป็นที่จะมีแพ็กเก็ตเข้ามาจำนวน n ในช่วงเวลา t ใด ๆ เป็น:
| สัญลักษณ์ | ความหมาย | หน่วย |
|---|---|---|
λ | อัตราเร็วเฉลี่ยของแพ็กเก็ตที่มา (average packet arrival rate) — นับเฉพาะแพ็กเก็ตใหม่ | แพ็กเก็ต/วินาที |
t | ช่วงเวลาที่พิจารณา | วินาที |
n | จำนวนแพ็กเก็ตที่เข้ามาในช่วง t | แพ็กเก็ต |
แทนค่าจริง — ถ้า λ = 100 แพ็กเก็ต/วินาที และเราสนใจช่วง t = 10 ms = 0.01 s แล้ว λt = 1
โอกาสที่ช่วงนี้จะไม่มีแพ็กเก็ตเลย (n = 0) = (10 · e−1) / 0! = e−1 = 0.368
โอกาสที่จะมีพอดี 1 แพ็กเก็ต (n = 1) = (11 · e−1) / 1! = 0.368 เช่นกัน
โอกาสที่จะมี 2 แพ็กเก็ต = (12 · e−1) / 2! = 0.184 ← ตัวเลข 0.368 กับ 0.184 คุ้น ๆ ไหม? นี่คือที่มาของทรูพุต ALOHA พอดีเป๊ะ
Normalized throughput (S) และ Offered load (G)
การคำนวณทรูพุตเป็นการประเมินเฉพาะกรณีที่แพ็กเก็ตส่งสำเร็จเท่านั้น (บิต/วินาที หรือ แพ็กเก็ต/วินาที) ไม่รวมแพ็กเก็ตที่เสียหาย เพื่อให้การวิเคราะห์ไม่ขึ้นกับอัตราเร็วของการส่ง จึงเขียนในรูป normalized throughput:
ส่วน Offered load (G) คือ load ที่เกิดขึ้นจริงในเน็ตเวิร์ก หรือทราฟฟิกที่ต้องส่ง รวมแพ็กเก็ตที่ส่งซ้ำ (retransmitted) ด้วย ดังนั้น offered traffic (λT) = แพ็กเก็ตที่ส่งสำเร็จตั้งแต่ครั้งแรก (λ) + แพ็กเก็ตที่ถูกส่งซ้ำเพราะเสียหายระหว่างส่ง (λ′)
| สัญลักษณ์ | ความหมาย |
|---|---|
Lp | ขนาดความยาวของแพ็กเก็ต (บิต) |
R | อัตราเร็วของการส่ง (transmission rate) หน่วยบิต/วินาที |
λ | อัตราแพ็กเก็ตใหม่ที่ส่งสำเร็จ |
λ′ | อัตราแพ็กเก็ตที่ต้องส่งซ้ำ |
λT | ทราฟฟิกรวมที่ยิงลงช่องสัญญาณจริง = λ + λ′ |
อย่าสับสน S กับ G — G คือ "ยิงลงสายไปเท่าไร" (รวมของที่ยิงซ้ำ) ส่วน S คือ "รอดถึงปลายทางเท่าไร" ดังนั้น S ≤ G เสมอ และเมื่อ G สูงมาก ๆ (คนแย่งกันส่งจนชนกันหมด) S จะไม่โตตาม แต่จะตกลง — นี่คือสาเหตุที่กราฟ ALOHA เป็นรูปโค้งคว่ำ ไม่ใช่เส้นที่ขึ้นเรื่อย ๆ
(หมายเหตุ: ในต้นฉบับ สมการ 13.3 พิมพ์ตัวแปรฝั่งซ้ายเป็น "S" แต่จากประโยคนำหน้าที่ว่า "ค่า normalized offered load (G) จะหาได้จาก" ตัวแปรฝั่งซ้ายต้องเป็น G)
13.2.2Pure ALOHA
หลักการเรียบง่ายที่สุดในโลก — มีข้อมูลเมื่อไร ส่งเลยทันที ไม่ต้องฟัง ไม่ต้องรอ:
- ผู้ใช้ส่งข้อมูลออกไปเป็นแพ็กเก็ตทันทีที่มีข้อมูล
- หลังส่งเสร็จ ผู้ใช้รอเท่ากับเวลาหน่วงของการส่งไปและกลับ (Round-trip delay) เพื่อรอ ACK จากผู้รับ
- ถ้าไม่ได้รับ ACK ในช่วงเวลาที่กำหนด → ถือว่าแพ็กเก็ตนั้นเสียหายเพราะการชนกัน
- ผู้ส่งจะสุ่มหาเวลาในการส่งแพ็กเก็ตออกไปใหม่
ถ้า ACK ไม่มา แล้วยังไงต่อ — ผังงานเต็มของ Pure ALOHA (รูปที่ 13.4)
สี่ข้อด้านบนคือกรณีส่งสำเร็จ แต่หัวใจของ ALOHA อยู่ที่กรณีชน ซึ่งตำราเขียนไว้ครบเป็นผังงานในรูปที่ 13.4 — และวงจรนี้คือวงจรเดียวกับผังงาน CSMA/CD (รูปที่ 13.11) ต่างกันแค่ ALOHA รู้ว่าชนจาก "ACK ไม่มาภายใน timeout" ส่วน CSMA/CD รู้จากการฟังสายด้วยตัวเอง
| ขั้น | กล่องในผังงาน | ทำอะไร |
|---|---|---|
| 1 | เริ่ม → ให้ K = 0 | สเตชันมีเฟรมพร้อมส่ง — เคลียร์ตัวนับจำนวนครั้งที่พยายามส่งเป็นศูนย์ก่อน |
| 2 | ส่งเฟรม | ยิงออกไปเลย ไม่ต้องฟังสาย (นี่คือนิยามของ ALOHA) |
| 3 | รอ Timeout (2 × TP) | รอ ACK นาน 2 × TP — ก็คือ round-trip delay (ไป TP · กลับ TP) |
| 4 | ได้รับ ACK? → ได้ | ส่งสำเร็จ จบงาน |
| 5 | ได้รับ ACK? → ไม่ได้ | ถือว่าเฟรมเสียหายเพราะการชน → เพิ่มค่า K (K = K + 1) |
| 6 | K > Kmax? → ใช่ | ยกเลิก ทิ้งเฟรมไป (ตำรากำกับข้างกล่องว่า "โดยทั่วไป Kmax มีค่าไม่เกิน 15") |
| 7 | K > Kmax? → ไม่ใช่ | สุ่มค่า C ระหว่าง 0 ถึง 2K − 1 |
| 8 | รอเวลาหน่วง TB | TB = C × TP หรือ C × Tfr แล้ววนกลับไปข้อ 2 ส่งใหม่ |
| สัญลักษณ์ในรูปที่ 13.4 | ความหมาย (คำต่อคำจากตำรา) |
|---|---|
K | จำนวนครั้งที่จะพยายามส่ง |
TP | เวลาหน่วง propagation time สูงสุด |
Tfr | ค่าเฉลี่ยเวลาหน่วงของการส่งข้อมูล (transmission time) ของเฟรม |
TB | เวลาในการทำ Back-off |
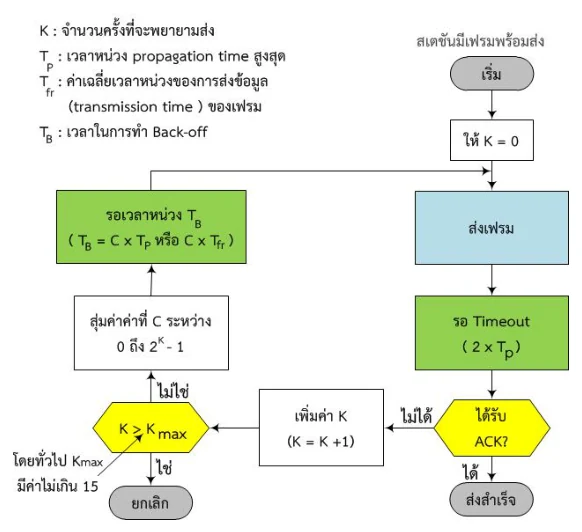
กล่อง "สุ่มค่า C ระหว่าง 0 ถึง 2K − 1" และ "TB = C × TP หรือ C × Tfr" ในรูปที่ 13.4 คือกล่องเดียวกันเป๊ะกับที่โผล่อีกครั้งในผังงาน CSMA/CD (รูปที่ 13.11) และเป็นสูตรที่ ข้อสอบ Q12 ถามตรง ๆ — จำผังเดียวตอบได้สองเรื่อง
ช่วงเวลาที่เสี่ยงจะชน (Vulnerable period) = 2Tp
สมมติสเตชัน A เริ่มส่งที่เวลา T0 และเฟรมยาว Tp เฟรมของ A จะชนกับใครได้บ้าง?
- สเตชันที่เริ่มส่งก่อน A ไม่ถึง Tp → เฟรมนั้นยังส่งไม่จบตอน A เริ่ม → ท้ายของมันทับหัวของ A
- สเตชันที่เริ่มส่งหลัง A แต่ก่อน A จะส่งจบ → หัวของมันทับท้ายของ A
รวมแล้วช่วงอันตรายกว้าง Tp + Tp = 2Tp — ถ้ามีใครเริ่มส่งในช่วงนี้ เฟรมของ A พังทันที
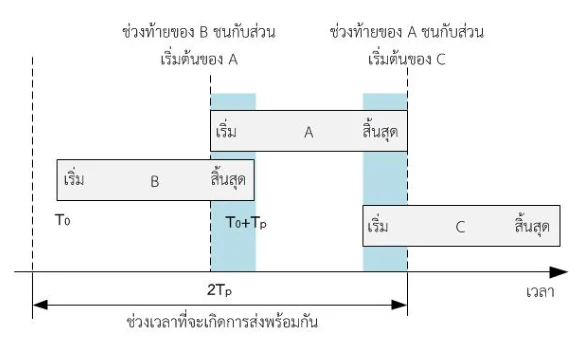
อ่านรูปที่ 13.5 ทีละเฟรม — ยึดเฟรม A เป็นตัวตั้ง A เริ่มที่ T0 และจบที่ T0 + Tp
• B เริ่มก่อน A ไม่ถึงหนึ่งเฟรม → ตอน A เริ่ม B ยังส่งไม่จบ → ท้าย B ชนหัว A (แถบฟ้าซ้าย)
• C เริ่มก่อน A จะจบ → ท้าย A ชนหัว C (แถบฟ้าขวา)
• เฟรม A จะรอดก็ต่อเมื่อไม่มีใครเริ่มส่งเลยตลอดช่วง [T0 − Tp , T0 + Tp] ซึ่งกว้าง 2Tp
จุดที่คนมักมองข้าม: เวลาชนกัน เฟรมพังทั้งคู่ ไม่ใช่พังแค่คนที่มาทีหลัง — ทั้ง A และ B ต่างไม่ได้ ACK แล้วต้องเข้าลูป backoff ตามผังงานรูปที่ 13.4 ด้วยกันทั้งสองเครื่อง นั่นแปลว่าหนึ่งการชน = สอง เฟรมที่ต้องส่งซ้ำ ซึ่งก็คือ λ′ ในรูปที่ 13.3 นั่นเอง
จากสมการ 13.4 ค่าทรูพุตสูงสุดเกิดขึ้นเมื่อ traffic load อยู่ที่ G = 50% (G = 0.5) ได้ S = 1/2e ≈ 0.184 ดังนั้นประสิทธิภาพการใช้งานของ Pure ALOHA อยู่ที่ 18.4%
แทนค่าจริง — ช่องสัญญาณ 1 Mbps เฟรมละ 1000 บิต ⇒ ส่งได้สูงสุดตามทฤษฎี 1000 เฟรม/วินาที
• ที่ G = 0.5 → S = 0.5 × e−1 = 0.184 ⇒ ส่งสำเร็จจริง 184 เฟรม/วินาที
• ที่ G = 1.0 → S = 1 × e−2 = 0.135 ⇒ 135 เฟรม/วินาที (ยิงมากขึ้นแต่ได้น้อยลง!)
• ที่ G = 2.0 → S = 2 × e−4 = 0.037 ⇒ 37 เฟรม/วินาที (ระบบเกือบล่ม)
เลข 2 ใน e−2G มาจากช่วงเสี่ยง 2Tp ไม่ใช่มาจากอย่างอื่น จำคู่กันไว้: ช่วงเสี่ยง 2T → เลขชี้กำลัง −2G → ทรูพุตสูงสุดครึ่งเดียวของ slotted ถ้าจำสลับเป็น S = Ge−G สำหรับ pure จะได้ 0.368 ซึ่งผิด
13.2.3Slotted ALOHA
ปรับปรุงจุดอ่อนของ Pure ALOHA ด้วยกฎข้อเดียว — ห้ามเริ่มส่งกลางคัน ต้องเริ่มที่ขอบสล็อตเท่านั้น
- การส่งข้อมูลจะถูกแบ่งออกเป็นสล็อต แต่ละสล็อตถูกแบ่งเท่า ๆ กัน
- ผู้ใช้แต่ละคนกำหนดเวลาเริ่มส่งเท่ากับการเริ่มต้นของสล็อต
- เมื่อพบว่ามีแพ็กเก็ตที่ต้องการส่ง แพ็กเก็ตจะถูกรอไว้ก่อน และจะถูกส่งออกในสล็อตถัดไป
ผลก็คือ ช่วงเวลาที่เกิดการชนกันของแพ็กเก็ตลดลงครึ่งหนึ่ง เมื่อเทียบกับ Pure ALOHA (จาก 2Tp เหลือ Tp) เพราะกรณี "เริ่มก่อนนิดหน่อยแล้วท้ายไปทับหัว" หายไปหมด — เหลือแค่กรณีเลือกสล็อตเดียวกันเท่านั้นที่จะชน
จากสมการ 13.5 ค่าทรูพุตสูงสุดของ Slotted ALOHA มีค่าเป็น 1/e ≈ 0.368 เกิดขึ้นเมื่อ G = 1 หมายถึงระบบมีประสิทธิภาพการใช้งานอยู่ที่ 36.8% หรือเป็นสองเท่าของ Pure ALOHA
ภาพเคลื่อนไหวข้างบนคือรูปที่ 13.5 (Pure) และรูปที่ 13.6 (Slotted) ในตำรา วาดใหม่ให้เดินทีละสเต็ปได้ — ส่วนรูปจากตำราตัวจริง อยู่ที่หัวข้อ 13.2.2 (รูปที่ 13.5) และด้านล่างนี้ (รูปที่ 13.6)
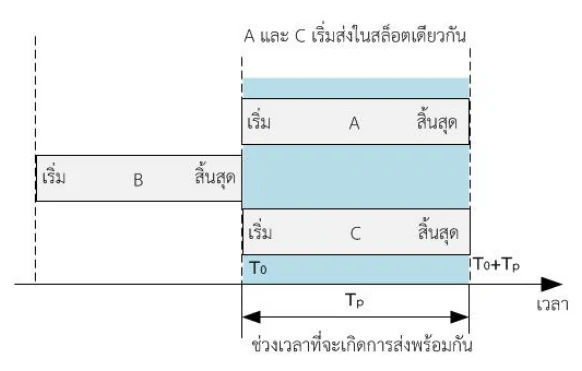
รูปที่ 13.5 (Pure) เฟรม B ที่เริ่มก่อน A ยังชน A ได้ เพราะใครจะเริ่มส่งกลางคันก็ได้ → ช่วงเสี่ยง = 2Tp
รูปที่ 13.6 (Slotted) B ถูกบังคับให้เริ่มที่ขอบสล็อต จึงจบลงพอดีก่อนสล็อตของ A → เหลือแค่กรณี "เลือกสล็อตเดียวกัน" (A กับ C) → ช่วงเสี่ยง = Tp
ช่วงเสี่ยงลดครึ่ง → เลขชี้กำลังในสูตรเปลี่ยนจาก −2G เป็น −G → ทรูพุตสูงสุดขึ้นจาก 0.184 เป็น 0.368 พอดีเป๊ะ
| โพรโตคอล | สูตร | G ที่ทำให้สูงสุด | S สูงสุด | คิดเป็น % |
|---|---|---|---|---|
| Pure ALOHA | S = G e−2G | G = 0.5 | 1/2e = 0.184 | 18.4% |
| Slotted ALOHA | S = G e−G | G = 1 | 1/e = 0.368 | 36.8% |
วิธีจำ: pure = ครึ่งหนึ่งของ slotted ทั้งค่า G และค่า S (0.5 กับ 1, 0.184 กับ 0.368)
กราฟทรูพุต S(G) — จุดสูงสุดอยู่ตรงไหน
เลื่อนสไลเดอร์ G ดูว่าทรูพุตเปลี่ยนไปยังไง สังเกตว่าเมื่อ G เกินจุดสูงสุด ยิ่งยิงมาก ยิ่งได้น้อย เพราะแพ็กเก็ตชนกันเองจนต้องส่งซ้ำวนไปไม่จบ
Slotted: S = Ge−G → dS/dG = e−G(1 − G) = 0 → G = 1 → S = 1·e−1 = 1/e = 0.368
Pure: S = Ge−2G → dS/dG = e−2G(1 − 2G) = 0 → G = 0.5 → S = 0.5·e−1 = 1/2e = 0.184
13.2.4Carrier Sense Multiple Access (CSMA)
CSMA เป็นวิธีที่นิยมใช้ทั้งในเน็ตเวิร์กแบบสายและเครือข่ายไร้สาย หลักการคือ สเตชันจะตรวจสอบ (Sense) ว่าช่องสัญญาณมีการใช้งานอยู่ (busy) หรือไม่ ก่อนที่จะส่งข้อมูล ทำให้ลดปัญหาการชนกันของเฟรมลงได้มาก
CSMA ใช้วิธีตรวจสอบช่องสัญญาณในลักษณะหนึ่งในสามแบบ:
| แบบ | เมื่อพบว่า idle | เมื่อพบว่า busy | รูปในตำรา |
|---|---|---|---|
| Nonpersistent | ส่งเฟรมออกไปทันที | รอ เพื่อกลับมาส่งเฟรมใหม่ภายหลัง (ไม่เฝ้าฟังต่อ) | รูปที่ 13.7 |
| p-persistent | ส่งด้วยความน่าจะเป็น p · ด้วยความน่าจะเป็น 1−p จะเลื่อนการส่งไปสล็อตถัดไป (ตรวจสอบทุกครั้งที่จะส่งเฟรม) | รอแล้วตรวจใหม่ทุกสล็อต | รูปที่ 13.8 |
| 1-persistent | ส่งทันที (คือ p-persistent ที่ p = 1) | เฝ้าฟังต่อจนกว่าจะ idle แล้วส่งทันที | รูปที่ 13.9 / 13.14 |
1-persistent CSMA เป็นการทำงานที่ง่ายที่สุดของ p-persistent CSMA คือให้ p = 1 เพื่อเน้นความสำคัญของการส่งเฟรม ดังนั้นเฟรมจะถูกส่งทันทีที่ช่องสัญญาณไม่มีการใช้งาน
อ่านรูปที่ 13.7–13.9 ของตำรา — ต่างกันแค่ "ตอนสายไม่ว่าง" ล้วน ๆ
ทั้งสามรูปใช้แกนเดียวกันหมด: แถบฟ้า = ช่องสัญญาณไม่ว่าง · ถัดจากแถบฟ้าไป = ช่องสัญญาณว่าง · ลูกศรชี้ลง = จังหวะที่สเตชันตรวจสอบช่องสัญญาณ ดูแค่สองอย่างคือ ลูกศรถี่แค่ไหน และ เริ่มส่งตรงจุดไหน ก็แยกออกทั้งสามแบบ · ภาพเคลื่อนไหวข้างบนให้กดสลับดูทีละแบบว่าใครได้ส่งเมื่อไร ส่วนสามรูปข้างล่างนี้คือรูปต้นฉบับจากตำราที่โจทย์อ้างถึง
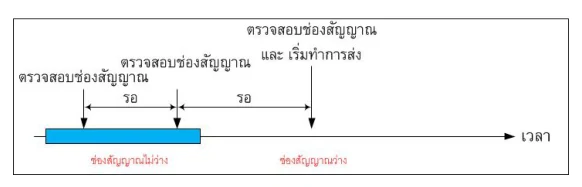
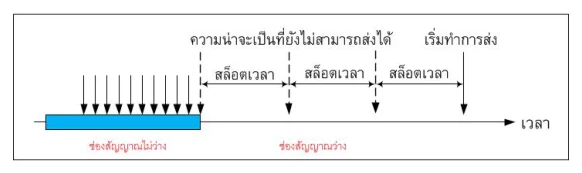
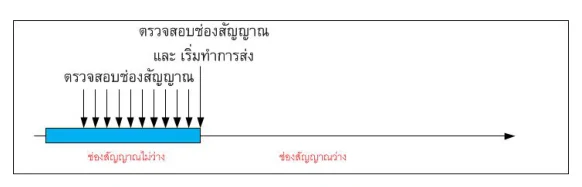
ลองคิดต่อจากรูปที่ 13.9: ถ้ามีสองสเตชันขึ้นไปเฝ้ารออยู่พร้อมกัน ทุกตัวจะเห็นขอบ "ว่าง" ที่วินาทีเดียวกันเป๊ะ แล้วยิงออกไปพร้อมกันหมด → ชนกันแน่นอน 100% ไม่ใช่แค่ "มีโอกาสชน"
นี่คือเหตุผลทั้งหมดที่ต้องมี p-persistent (รูปที่ 13.8) มาคั่น — ให้แต่ละตัวโยนเหรียญด้วยความน่าจะเป็น p ก่อนกระโดดเข้าไป ทุกตัวจึงไม่เข้าพร้อมกัน · และเป็นเหตุผลที่ในกราฟรูปที่ 13.10 กับ 13.13 เส้น 1-persistent CSMA พีคต่ำกว่า nonpersistent CSMA อย่างชัดเจน
ทรูพุตของ CSMA แต่ละแบบ
| สัญลักษณ์ | ความหมาย |
|---|---|
S | normalized throughput |
G | normalized offered traffic load |
a | a = τ / Tp |
τ | maximum propagation delay |
Tp | packet transmission time |
ค่า a คืออะไรกันแน่ — มันคืออัตราส่วน "เวลาที่สัญญาณใช้เดินทาง" ต่อ "เวลาที่ใช้ยิงเฟรมขึ้นสาย"
ตัวอย่าง: LAN ยาว 2 km, ความเร็วสัญญาณ 2×10⁸ m/s → τ = 2000 / (2×10⁸) = 10 µs
เฟรม 1000 บิต ที่ 10 Mbps → Tp = 1000 / (10×106) = 100 µs
⇒ a = 10/100 = 0.1 · a ยิ่งเล็ก CSMA ยิ่งทำงานได้ดี เพราะสายสั้น/เฟรมยาว ทุกคน "รู้ทัน" กันเร็ว ถ้า a ใหญ่มาก ๆ CSMA จะเสื่อมลงจนใกล้เคียง ALOHA
การพัฒนาของ CSMA ทำให้การใช้ช่องสัญญาณร่วมกันมีประสิทธิภาพเพิ่มขึ้น เห็นได้จากการเปรียบเทียบทรูพุตของ nonpersistent, p-persistent, 1-persistent CSMA เทียบกับ Pure ALOHA และ Slotted ALOHA:
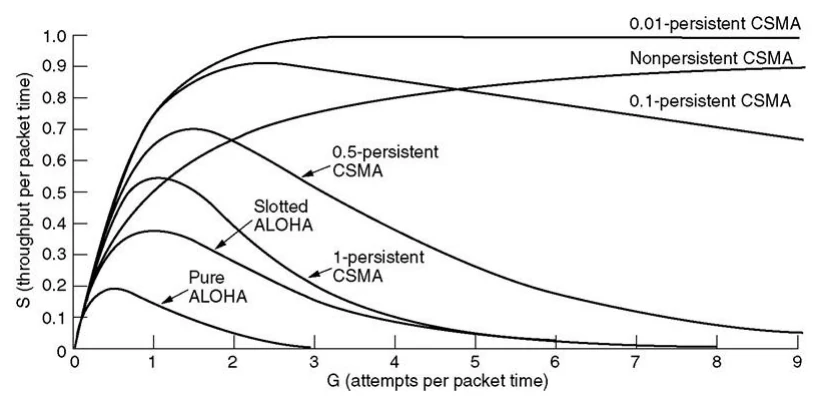
ค่า p ยิ่งเล็ก ทรูพุตยิ่งสูง เพราะทุกคนสุภาพขึ้น (โอกาสกระโดดเข้าไปพร้อมกันน้อยลง) แต่แลกมาด้วย delay ที่สูงขึ้น เพราะต้องรอหลายสล็อตกว่าจะได้ส่ง — นี่คือ trade-off คลาสสิกของ p-persistent ที่หนังสือไม่ได้เขียนตรง ๆ แต่ดูออกจากกราฟ
13.2.5CSMA with Collision Detection (CSMA/CD)
CSMA/CD เป็นการพัฒนาต่อยอดจาก CSMA โดยเพิ่มการตรวจจับการชนกันของสัญญาณ (Collision Detection) เข้าไป
ปัญหาของ CSMA ธรรมดาคือ — เฟรมจะถูกส่งจนสิ้นสุดความยาวทั้งหมด แม้ว่าสเตชันต้นทางจะพบว่าเฟรมนั้นเกิดการชนกันแล้ว (เสียเวลาสายเปล่า ๆ) การเพิ่ม Collision Detection ทำให้:
- สเตชันหยุดส่งส่วนที่เหลือของเฟรมทันทีที่พบว่ามีการชนกัน
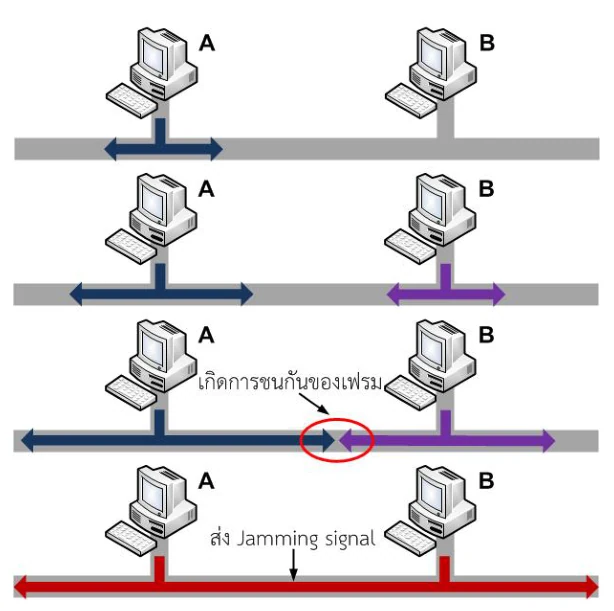
- สเตชันส่งสัญญาณขนาดเล็กไปในช่องสัญญาณแทน เรียกว่า jamming signal เพื่อแจ้งให้ทุกสเตชันทราบว่าเกิดการชนกันขึ้น
- สเตชันภาคส่งเข้าสู่กระบวนการส่งซ้ำ (re-transmission) โดยใช้ Exponential Backoff Algorithm
ทำไม CSMA/CD ยังชนได้ ทั้ง ๆ ที่ฟังก่อนส่ง?
เพราะสัญญาณใช้เวลาเดินทาง พิจารณาตามรูปที่ 13.12 ของหนังสือ:
- สเตชัน A เริ่มส่งข้อมูลของตนออกไป
- สเตชัน B เริ่มส่งหลังจาก A ส่งไปเพียงเล็กน้อย (Δt) — คือก่อนที่เฟรมของ A จะมาถึงยัง B
- ดังนั้นแม้ B จะตรวจสอบ (sense) ว่ามีสเตชันอื่นส่งอยู่หรือไม่ ก็จะพบว่าช่องสัญญาณยังว่างอยู่ เพราะสัญญาณจาก A ยังมาไม่ถึงจุดที่ B ตรวจสอบ
- B จึงเข้าใจว่าเริ่มส่งได้ → พอเฟรมของ A มาถึง B ก็พบว่าเกิดการชนกัน → B หยุดส่งส่วนที่เหลือ พร้อมส่ง jamming signal
ภาพเคลื่อนไหวข้างบนเดินตามเวลาทีละสเต็ป (เห็นช่วง Δt ชัด ๆ) ส่วนรูปจากตำราข้างล่างสรุปเรื่องเดียวกันเป็นภาพนิ่ง 4 จังหวะ — ไล่คู่กันจะเห็นว่าตรงกันทุกจังหวะ
ทรูพุตของ CSMA/CD
โดยที่ b = jamming signal length (ความยาวของสัญญาณ jam) ส่วน a และ G ความหมายเดิม การเพิ่มส่วนตรวจจับการชนกัน (collision detection) ทำให้ทรูพุตของระบบสูงขึ้น ตามรูปที่ 13.13 ด้านล่าง
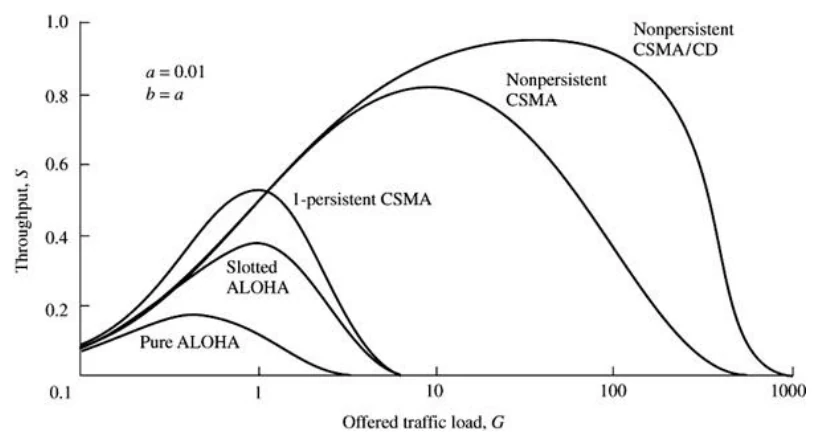
a = 0.01 และ b = a · แกนนอนเป็นสเกลลอการิทึม 0.1 → 1000 ไม่ใช่สเกลปกติ อย่าอ่านตำแหน่งพีคผิด)| เส้นในรูปที่ 13.13 (ล่าง → บน) | ทรูพุตสูงสุดที่อ่านได้จากกราฟ | ทำไมถึงสูงขึ้น |
|---|---|---|
| Pure ALOHA | ≈ 0.18 (ตรงกับ 1/2e = 0.184 ที่ G = 0.5) | ยิงมั่ว ช่วงเสี่ยง 2Tp |
| Slotted ALOHA | ≈ 0.37 (ตรงกับ 1/e = 0.368 ที่ G = 1) | บังคับเริ่มที่ขอบสล็อต → ช่วงเสี่ยงเหลือ Tp |
| 1-persistent CSMA | ≈ 0.53 | ฟังก่อนส่ง — แต่ทุกคนกระโดดเข้าพร้อมกันตอนสายว่าง จึงยังชนเยอะ |
| Nonpersistent CSMA | ≈ 0.82 | ฟังก่อนส่ง + เจอ busy แล้วถอยไปสุ่มเวลาใหม่ ไม่แย่งกันเข้าพร้อมกัน |
| Nonpersistent CSMA/CD | ≈ 0.95 | เพิ่ม collision detection — ชนแล้วตัดจบทันที ไม่ต้องเปลืองสายส่งเฟรมเสียจนจบ |
นี่คือ "เส้นเรื่อง" ทั้งบทในกราฟเดียว — ทุกก้าวที่ขยับขึ้นมาคือการลดเวลาที่สายถูกใช้ไปกับเฟรมที่ชนแล้ว ทั้งสิ้น
ทำไม CSMA/CD ใช้กับไร้สาย (WLAN) ไม่ได้
แม้การตรวจสอบการชนกันจะทำให้ระบบมีประสิทธิภาพสูงขึ้น แต่ใช้กับการสื่อสารแบบไร้สายไม่ได้ ด้วยสาเหตุหลักสองประการ:
① ต้นทุนของฮาร์ดแวร์
การจะตรวจสอบการชนกันของเฟรมในแบบไร้สาย จำเป็นต้องสามารถตรวจสอบการใช้ช่องสัญญาณได้ (ต้องรับและส่งพร้อมกัน) ซึ่งการทำเช่นนั้นจะเพิ่มค่าใช้จ่ายอย่างมาก
② ไม่มีใครรู้สภาพช่องของคนอื่น
ในเครือข่ายไร้สายไม่สามารถรับประกันได้ว่าทุกโนดจะรับทราบถึงการใช้ช่องสัญญาณของโนดทุกโนด — แม้จะพบว่าช่องสัญญาณในด้านส่งว่างอยู่ พร้อมที่จะส่ง ก็มิได้หมายความว่าช่องสัญญาณในทางด้านรับจะว่างเสมอ
ปัญหาข้อ ② มีชื่อเรียกว่า hidden node problem และเป็นเหตุผลที่ Wi-Fi (802.11) ใช้ CSMA/CA (Collision Avoidance) แทน — คือหลีกเลี่ยงไม่ให้ชนตั้งแต่แรกด้วยการรอสุ่ม + ใช้ ACK/RTS-CTS แทนที่จะตรวจจับตอนชนแล้ว
Binary Exponential Backoff — เจาะละเอียด (ข้อสอบ Q12)
เมื่อชนแล้ว จะส่งใหม่เมื่อไร? ถ้าทุกคนส่งใหม่ทันทีพร้อมกัน ก็จะชนซ้ำไปเรื่อย ๆ ไม่จบ จึงต้องใช้ exponential backoff เพื่อหลีกเลี่ยงการชนกันอีกครั้งของสเตชันที่ต้องการส่งเฟรมใหม่
กติกาตามหนังสือ (รูปที่ 13.11):
- สเตชันที่ส่งเฟรมไม่สำเร็จ ถ้าต้องการส่งใหม่ ต้องสุ่มเวลาหน่วงเป็น C เท่าของเวลาหน่วงของการแพร่กระจาย (tprop หรือ Tp) หรือของค่าเฉลี่ยเวลาหน่วงการส่งเฟรม (Tfr)
- ค่า C เป็นค่าสุ่ม ในช่วง 0 ถึง 2K − 1 โดย K = จำนวนรอบที่สเตชันพยายามส่ง
- ในอีเทอร์เน็ต สเตชันจะพยายามส่งเป็นจำนวน 16 ครั้ง — หากยังส่งไม่ได้ เฟรมนั้นจะถูกกำจัดทิ้ง (discard) และแจ้งความผิดพลาด (error) ขึ้นไปเลเยอร์บน
ผังงานในหนังสือ (รูปที่ 13.4 และ 13.11) เขียนไว้ว่า TB = C × Tp หรือ C × Tfr — จะใช้ Tfr (เวลาส่งเฟรม) แทนก็ได้ถ้าโจทย์ให้มา · ในอีเทอร์เน็ตจริงหน่วยนี้คือ slot time = 51.2 µs ที่ 10 Mbps
ข้อ a — ช่วงสุ่มของโหนด A ในแต่ละรอบ ใช้สูตรเดียวคือ 0 ≤ C ≤ 2K − 1
| รอบที่ชน | K (หลังเพิ่ม) | ช่วงสุ่มของ C |
|---|---|---|
| ชนครั้งที่ 1 | K = 1 | C ∈ {0, 1} |
| ชนครั้งที่ 2 | K = 2 | C ∈ {0, 1, 2, 3} |
| ชนครั้งที่ 3 | K = 3 | C ∈ {0, 1, …, 7} |
| ชนครั้งที่ 4 | K = 4 | C ∈ {0, 1, …, 15} |
ข้อ b — A กับ B ชนกัน 4 รอบ แล้ว C เข้ามาร่วมในรอบที่ 4 (ตัวเลข C ตามเฉลย)
| รอบชน | โหนดที่ชนกัน | K (หลังเพิ่ม) | ช่วงสุ่ม {0,…,2K−1} | ค่า C ที่สุ่มได้ | TB = C × Tp | ผลลัพธ์ |
|---|---|---|---|---|---|---|
| 1 | A, B | KA=1, KB=1 | {0,1} | CA=1, CB=1 | 1Tp, 1Tp | เท่ากัน → ชนซ้ำ |
| 2 | A, B | KA=2, KB=2 | {0,1,2,3} | CA=3, CB=3 | 3Tp, 3Tp | เท่ากัน → ชนซ้ำ |
| 3 | A, B | KA=3, KB=3 | {0,…,7} | CA=6, CB=6 | 6Tp, 6Tp | เท่ากัน → ชนซ้ำ |
| 4 | A, B, C | KA=4, KB=4, KC=1 (ชนครั้งแรกของ C) | A, B: {0,…,15}C: {0,1} | CA=11, CB=4, CC=1 | 11Tp, 4Tp, 1Tp | ค่าไม่ซ้ำกันเลย → ไม่ชนอีก |
จุดที่ต้องเขียนให้ครบ 3 อย่างต่อแถว — (1) ค่า K ของแต่ละโหนด (2) ช่วงสุ่ม {0,…,2K−1} (3) TB = C × Tp พร้อมสรุปว่าซ้ำกันหรือไม่ · โหนดที่เพิ่งเข้ามาชนครั้งแรกเริ่มที่ K = 1 เสมอ ไม่ใช่ K เท่ากับคนอื่น — นี่คือกับดักหลักของข้อนี้
| รอบที่ (K) | ช่วงที่สุ่ม 0 … 2K−1 | เซตของค่า C | มีกี่ค่า | โอกาสที่สองสเตชันจะได้ค่าเท่ากัน |
|---|---|---|---|---|
| 1 | 0 … 21−1 = 1 | {0, 1} | 2 | 1/2 = 50% |
| 2 | 0 … 22−1 = 3 | {0, 1, 2, 3} | 4 | 1/4 = 25% |
| 3 | 0 … 23−1 = 7 | {0, 1, …, 7} | 8 | 1/8 = 12.5% |
| 4 | 0 … 24−1 = 15 | {0, 1, …, 15} | 16 | 1/16 = 6.25% |
| … | … | … | … | … |
| 16 | ชนครบ 16 ครั้ง → ยกเลิก ทิ้งเฟรม + แจ้ง error ขึ้นเลเยอร์บน (ในผังงานคือเงื่อนไข K > 15) | |||
แล้วเวลารอจริง = TB = C × Tp — ห้ามตอบแค่ตัวเลข C เฉย ๆ ต้องคูณหน่วยเวลา (Tp หรือ slot time) ด้วยเสมอ
ภาพเคลื่อนไหวข้างบนคือการจำลองสุ่มจริง (กดสุ่มใหม่ได้) ส่วนรูปข้างล่างคือผังงานต้นฉบับที่บอกว่ากล่องไหนอยู่ตรงไหน — เวลาเขียนตอบข้อสอบให้ยึดตามผังงาน
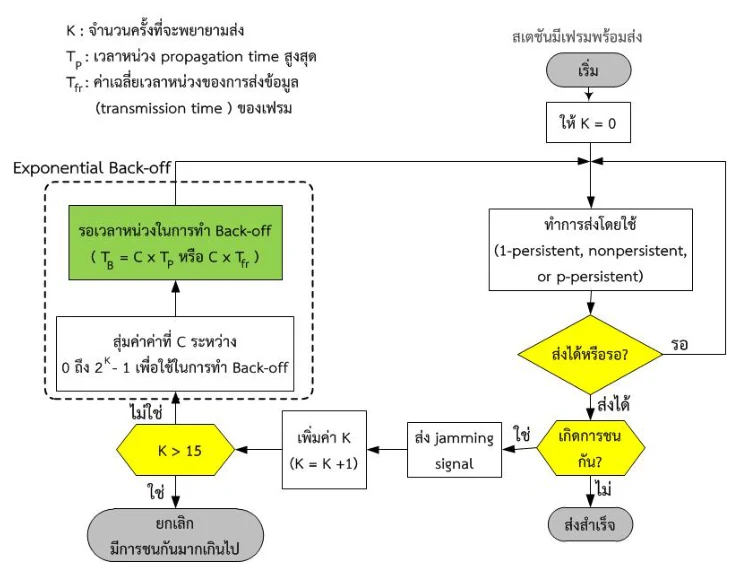
- ขอบเขตบนคือ 2K − 1 ไม่ใช่ 2K — เนื้อความในหนังสือพิมพ์เป็น
0 ≤ c ≤ 2Kแต่ผังงานรูปที่ 13.11 เขียนชัดว่า "สุ่มค่า C ระหว่าง 0 ถึง 2K − 1" ซึ่งตรงกับมาตรฐาน IEEE 802.3 และตรงกับที่ข้อสอบใช้ — ให้ยึด 2K − 1 - รอบแรกคือ K = 1 ไม่ใช่ K = 0 — ในผังงานเริ่มที่ K = 0 แต่จะเพิ่ม K ก่อนเข้ากล่อง backoff เสมอ ดังนั้นการชนครั้งแรกทำให้ K = 1 → สุ่มจาก {0, 1}
- C = 0 แปลว่ารอ 0 สล็อต คือส่งทันที ไม่ใช่ "ไม่ส่ง" — และถ้าสองสเตชันได้ 0 เหมือนกันก็ชนซ้ำทันที
- 16 ครั้งแล้วทิ้ง ไม่ใช่ "พยายามไปเรื่อย ๆ"
ตัวอย่างคำนวณแบบข้อสอบ — Ethernet 10 Mbps มี slot time = 51.2 µs สเตชันชนไปแล้ว 3 ครั้ง (K = 3) และสุ่มได้ C = 5
→ C สุ่มจาก {0, 1, …, 7} ✓ (5 อยู่ในช่วง)
→ เวลารอ TB = 5 × 51.2 µs = 256 µs
ถ้าโจทย์ให้ K = 4 และ C = 12 → TB = 12 × 51.2 = 614.4 µs · ถ้าโจทย์ให้ C = 20 ที่ K = 4 ให้ตอบว่าเป็นไปไม่ได้ เพราะเกิน 15
มาตรฐาน IEEE 802.3 จริง ๆ หยุดขยายช่วงสุ่มที่ K = 10 (เรียกว่า truncated binary exponential backoff) คือรอบที่ 11–16 ยังคงสุ่มจาก {0 … 210−1} = {0 … 1023} เท่าเดิม แล้วจึงยกเลิกเมื่อครบ 16 ครั้ง — หนังสือเล่มนี้ไม่ได้กล่าวถึงส่วนนี้ ถ้าข้อสอบไม่บอกอะไรเพิ่ม ให้ตอบตามสูตร 2K − 1 ตรง ๆ
Collision Window — ทำไมเฟรมต้องยาวอย่างน้อย 2τ (ข้อสอบ Q13)
ต่อยอดจากสถานการณ์ในรูปที่ 13.12 ให้คิดกรณีเลวร้ายที่สุด คือสองสเตชันอยู่ที่ปลายสุดคนละข้างของสาย ระยะห่างทำให้ propagation delay สูงสุดเท่ากับ τ:
| เวลา | เกิดอะไรขึ้น |
|---|---|
t = 0 | A ตรวจสาย พบว่าว่าง → เริ่มส่ง |
t = τ − ε | สัญญาณของ A เกือบถึง B · B ตรวจสาย ยังเห็นว่าว่าง → B เริ่มส่ง (นี่คือ Δt ในหนังสือ) |
t = τ | สัญญาณ A ถึง B → B ตรวจพบการชน → B หยุดส่ง + ส่ง jam signal |
t = 2τ | สัญญาณของ B (และ jam) เดินทางกลับถึง A → A เพิ่งจะตรวจพบการชน |
สรุปได้ว่า A ต้อง "ยังส่งอยู่" ณ เวลา 2τ ถึงจะรู้ตัวว่าเฟรมของตนชน — ถ้า A ส่งเฟรมจบไปก่อนหน้านั้น A จะเข้าใจผิดว่าส่งสำเร็จ ทั้ง ๆ ที่เฟรมพังไปแล้ว และจะไม่มีการส่งซ้ำเกิดขึ้นเลย
แปลงเป็นขนาดเฟรมขั้นต่ำ (คูณด้วยอัตราการส่ง R):
ตัวอย่าง ① — LAN สั้น
สาย 2 km, v = 2×10⁸ m/s, R = 10 Mbps
τ = 2000 / (2×10⁸) = 10 µs
2τ = 20 µs
Lmin = 20×10−6 × 10×106 = 200 บิต = 25 ไบต์
ตัวอย่าง ② — ที่มาของเลข 64 ไบต์
มาตรฐาน Ethernet 10 Mbps กำหนด slot time = 512 bit times = 51.2 µs (คือ 2τ ที่เผื่อระยะทางสูงสุด 2500 m + repeater)
Lmin = 51.2×10−6 × 10×106 = 512 บิต = 64 ไบต์
นี่คือเหตุผลที่เฟรม Ethernet ขั้นต่ำ = 64 ไบต์ และต้องมี Padding เมื่อข้อมูลสั้นกว่านั้น
โจทย์: R = 10 Mbps · d = 800 m · S = 2×10⁸ m/s · เฟรมยาว L = 50,000 ไบต์ = 400,000 บิต · A อยู่ที่ x = 0 และ C อยู่ที่ x = 800 m
| ค่า | วิธีคิด | ผลลัพธ์ |
|---|---|---|
dtrans | L / R = 400,000 / (10×106) | 0.04 s |
dprop (= τ) | d / S = 800 / (2×10⁸) | 4 µs |
| เวลา | เหตุการณ์ |
|---|---|
t = 0 µs | A เริ่มส่งข้อมูล |
t = 3 µs | C ตรวจสาย พบว่าว่าง (สัญญาณ A ยังมาไม่ถึง) จึงเริ่มส่งข้อมูล |
t = 3.5 µs | เกิดการชนกัน (Collision) ที่ระยะ x = 700 m จาก A |
t = 4.0 µs | สัญญาณของ A ถึง C → C รับรู้การชน |
t = 7.0 µs | สัญญาณของ C ถึง A → A รับรู้การชน |
Collision window = 2 × tprop = 8 µs · จุดที่ต้องเขียนให้ครบคือ จุดชนกลางสาย (x = 700 m ที่ t = 3.5 µs) ไม่ใช่แค่บอกว่า "ชนแล้ว" — คิดจาก: A วิ่งมาได้ 3.5 µs × 2×108 = 700 m ขณะที่ C วิ่งมาได้ 0.5 µs × 2×108 = 100 m รวมกันพอดี 800 m
ในโจทย์นี้ dtrans = 0.04 s = 40,000 µs ซึ่งยาวกว่า collision window 8 µs อยู่มหาศาล ทั้ง A และ C จึง "ยังส่งอยู่" ตอนรู้ตัว → ตรวจจับการชนได้ทันแน่นอน แล้วเข้า backoff ตามผังงานรูปที่ 13.11
หนังสือบทที่ 13 อธิบายกลไกการชนแบบ Δt ไว้ครบ (รูปที่ 13.12) แต่ไม่ได้เขียนสูตร Tfr ≥ 2τ หรือเลข 64 ไบต์ตรง ๆ — ส่วนนั้นมาจากมาตรฐาน IEEE 802.3 ซึ่งจะไปเจออีกทีใน บทที่ 14 (Ethernet MAC Frame) ตรงฟิลด์ Pad และค่าขั้นต่ำ 46 ไบต์ของ Data
อย่าตอบว่า "เฟรมต้องยาวกว่า τ" — ต้องเป็น 2τ เพราะสัญญาณต้องเดินทางไป-กลับ (ไปให้ถึงคนที่ไกลสุด แล้วสัญญาณชน/jam ต้องเดินทางกลับมาถึงเรา) ถ้าตอบ τ จะได้เฟรมขั้นต่ำแค่ครึ่งเดียว = 32 ไบต์ ซึ่งผิด
เช็คความเข้าใจ
- FDMA = แบ่งความถี่ · ต้องมี Guard band · ช่องที่ไม่ใช้ถูกทิ้งเปล่า · ไม่ต้องมี coordinator
TDMA = แบ่งเวลาเป็นสล็อต ใช้แบนด์วิดท์เต็ม · ไม่ต้องมี Guard band · แต่ต้อง synchronize · จองหลายสล็อตเพื่อเพิ่มบิตเรทได้ - Pure ALOHA: S = Ge−2G · สูงสุด 0.184 ที่ G = 0.5 (ช่วงเสี่ยง 2Tp)
- Slotted ALOHA: S = Ge−G · สูงสุด 0.368 = 1/e ที่ G = 1 (ช่วงเสี่ยง Tp)
- CSMA 3 แบบ: nonpersistent (idle→ส่งทันที, busy→รอแล้วค่อยกลับมาตรวจ) · p-persistent (idle→ส่งด้วยโอกาส p, 1−p เลื่อนไปสล็อตหน้า) · 1-persistent (p = 1)
- CSMA/CD: ชน → หยุดส่งทันที → ส่ง jamming signal → backoff → ส่งใหม่
- Backoff: C สุ่มจาก 0 ถึง 2K−1 · เวลารอ TB = C × Tp (หรือ C × Tfr) · ครบ 16 ครั้ง → ทิ้งเฟรม + แจ้ง error · โหนดที่เพิ่งชนครั้งแรกเริ่มที่ K = 1 เสมอ แม้คนอื่นจะชนมาแล้วหลายรอบ
- Collision window = 2τ → เฟรมต้องยาวอย่างน้อย 2τ → ที่ 10 Mbps ได้ 512 บิต = 64 ไบต์
- CSMA/CD ใช้กับ WLAN ไม่ได้ เพราะ (1) ตรวจจับการชนแบบไร้สายแพงมาก (2) ช่องว่างฝั่งส่ง ≠ ช่องว่างฝั่งรับ
- ฝึกต่อที่ Q12 และ Q13